Teknoloji
Önce anlar, sonra hareket eder.
BroBot'un yapay zekâsı katmanlıdır. Bir katman konuşmayı, niyeti ve bağlamı anlar; daha hızlı bir katman algılar ve hareket eder; en altta bir güvenlik katmanı her komutu denetler. Hareket kararları robotun içinde, uçta verilir.
- Ses
- Kameralar
- 360° LiDAR
- IMU · odometri
- Tampon
- Sistem 2Anlar ve karar verirDil · niyet · görev
- Sistem 1Algılar ve hareket ederKonum · engel · yol
- Sistem 0Refleks ve güvenlikSaniyede 100 komut · bekçi · acil durdurma
- Konuşma
- Ekranlar
- Motorlar
Hepsi robotun içinde · NVIDIA Jetson AGX Orin
Her katman kendi hızında.
Anlamak zaman alır, hareket beklemez. Bu yüzden BroBot'un kararları üç katmana ayrılır: her biri kendi hızında çalışır ve üstteki katmanın hedefini alttakine taşır.
Sistem 2Yavaş düşünür
Anlar ve karar verir.
- Doğal Türkçe konuşmayı ve niyeti anlar: “Beni toplantı odasına götür.”
- Onay vermiş çalışanları adı ve unvanıyla tanır.
- Görevi sıraya koyar: ev sahibine haber, rota, gerekirse asansör.
- Kurumun BroBot Stüdyo'daki yerlerini, kişilerini ve bilgilerini kullanır.
Sistem 1Hızlı düşünür
Algılar ve hareket eder.
- Binanın haritasında konumunu bulur.
- 360° LiDAR ve derinlik kamerasıyla engelleri görür; ince bantları ve kayışları da.
- Yolunu her an yeniden hesaplar; yürüme hızında önden gider, ziyaretçiyi bekler.
- Asansöre biner, kapılardan geçer, şarj istasyonuna yanaşır.
Sistem 0Saniyede 100 komut
Refleks ve güvenlik.
- Kendi motor kontrol yazılımımız motorları saniyede 100 komutla sürer.
- Komut akışı kesilirse bekçi motorları durdurur.
- Son hareket komutunu bağımsız bir çarpışma izleyicisi denetler.
- Tampon temasında ve donanım acil durdurmada anında durur.
“Beni toplantı odasına götür.”
Tek bir cümlenin robotun içinde izlediği yol: Sistem 2 ne istendiğini anlar, Sistem 1 oraya nasıl gidileceğini her an yeniden hesaplar, Sistem 0 her hareketi denetler.
- S2
Duydu: “Beni toplantı odasına götür.”
- S2
Hedef: toplantı odası · 2. kat
- S2
Ev sahibine haber: telefonla arama
- S1
Rota: lobi → asansör → 2. kat → toplantı odası
- S1
Önünden biri geçiyor: yavaşla, bekle, devam et
- S1
Asansör: çağır, bin, dön, in
- S0
Her hareket komutu denetlendi
- S2
Vardı: toplantı odası; ev sahibi haberdar
Robotun duyuları.
Sensörlerden gelen her veri robotun içinde işlenir. Uçta yapay zekâ için NVIDIA Jetson AGX Orin; yüz tanıma robotun kendi GPU'sunda çalışır.
Uçta yapay zekâ: algı, konum ve yüz tanıma robotun içinde çalışır.
- 01
360° LiDAR
Çevresini 25 metreye kadar tarar; yerden 0,36 m yükseklikte.
- 02
Derinlik kamerası
İleri ve 30° yukarı bakar.
- 03
Yüz kamerası
Onay vermiş çalışanları tanır; tanıma robotun içinde yapılır.
- 04
Dört mikrofon
Sesin yönünü bulur, yankıyı giderir.
- 05
IMU ve teker odometrisi
Hareketini ve dönüşünü ölçer.
- 06
Ön tampon
Temasta robotu durdurur.
Emin değilse durur.
Güvenlik tek bir sensöre emanet değil, katmanlıdır. Bir sensöre ya da konuma güvenilemediğinde kapalı-güvenli korumalar hareketi durdurur.
- L1
Bağımsız çarpışma izleyicisi
Son hareket komutunu, planlayıcıdan bağımsız bir katman denetler.
- L2
Kapalı-güvenli korumalar
Konum kaybı, derinlik kamerası sağlığı, sensör giriş bekçileri: güvenilmiyorsa durur.
- L3
Alçak engel algısı
İnce bariyer bantları ve kayışlar.
- L4
Ön tampon
Üç bölümlü temas anahtarı; temasta motor yazılımı durdurur.
- L5
Donanım acil durdurma
Motor gücünü donanım üzerinden keser.
Ne olursa ne olur
- Konum güvenilmez
- Durur; konum yeniden güvenilir olana kadar hareket etmez.
- Derinlik kamerası yanıt vermez
- Durur; kamera kendini kurtarınca devam eder.
- Komut akışı kesilir
- Motor bekçisi motorları durdurur.
- Tampona temas
- Motor yazılımı anında durdurur.
Kararlar robotta, filo bulutta.
BroBot kararlarını kendisi verir; bulut filoyu yönetir, günceller ve yedekler. 20 Ekim 2026'dan beri canlı.
- 01
Robotta
Kararlar burada verilir: algı, konum, hareket ve güvenlik. Robotun iç ağı dışarı çıkmaz.
- 02
Bulutta
Filo yönetimi, havadan güncelleme, her gece şifreli yedek ve simülasyon testleri AWS üzerinde. Robotla yalnızca şifreli bir bağlantı üzerinden konuşur.
- 03
Ekranınızda
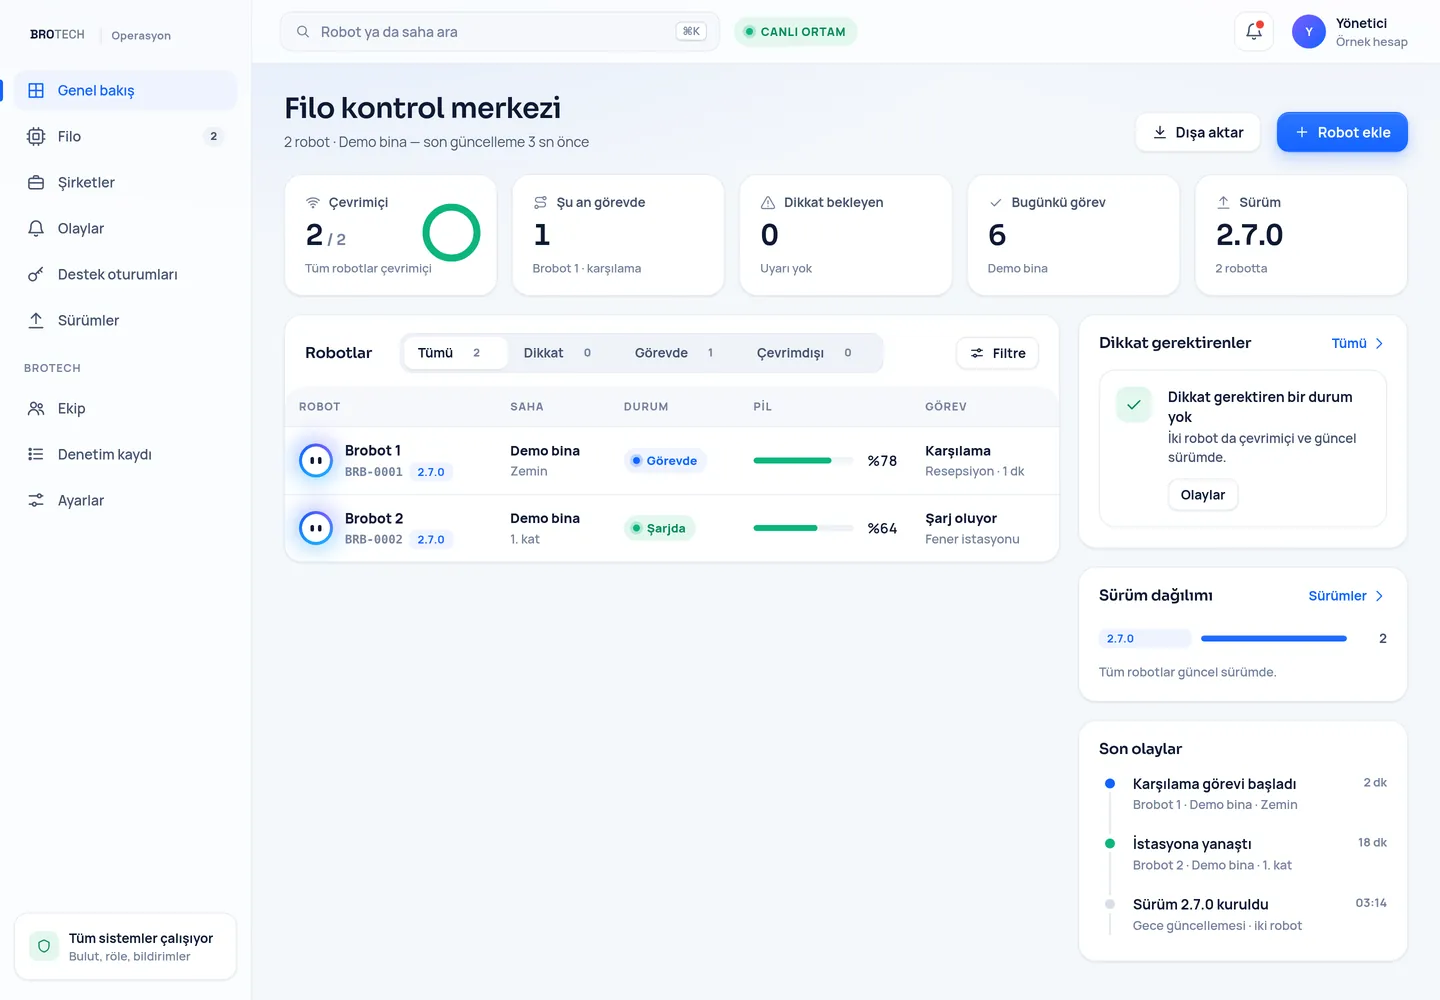
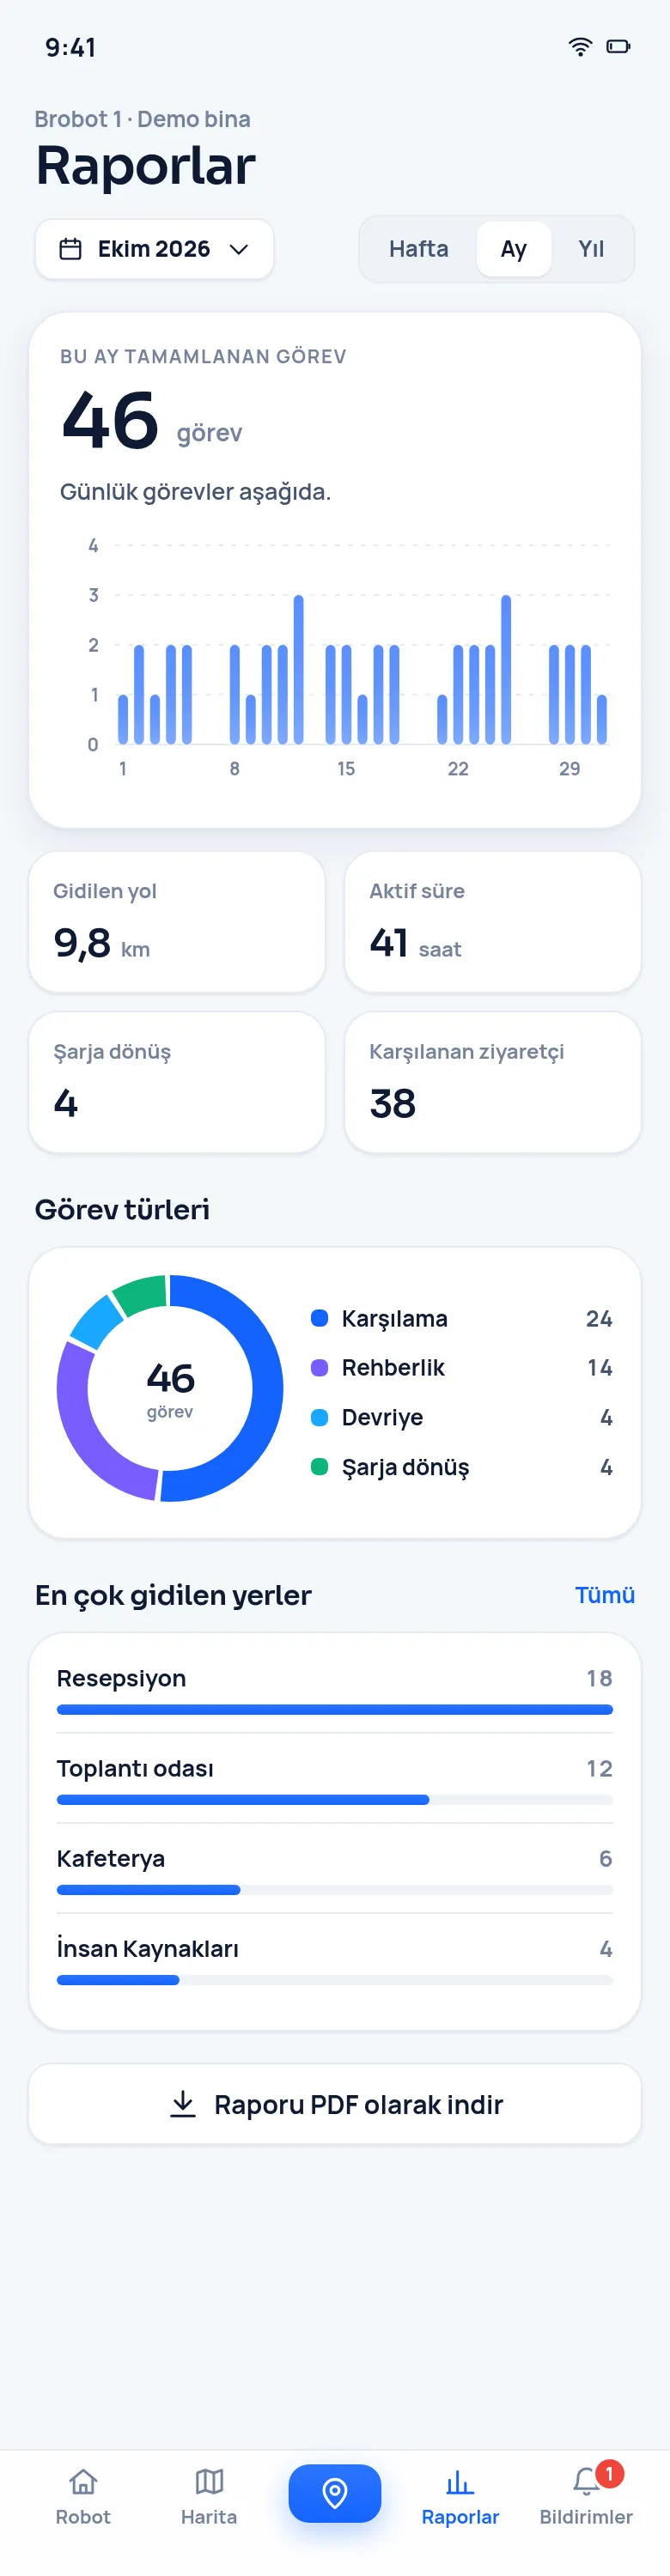
Müşteri portalı: panolar, aylık rapor, bildirimler, uzaktan görevler. Üretici konsolu: BROTECH ekibi için filo ve destek.
Her değişiklik, bir robota ulaşmadan önce.
Binlerce otomatik test ve her gece bulutta koşan simülasyonlar: insan geçişleri, dar kapılar, bantlar, asansörler, istasyona yanaşma, sensör arızaları. Testten geçen sürüm havadan yüklenir; gerekirse geri alınır.
- ~2.550
- otomatik test, yalnızca kiosk ve görev paketlerinde
- ~106
- senaryo her gece, bulut simülasyonunda
- 11 / 11
- sonuç, referans makineyle aynı çıktı
“Kırmızı bir sonuç ya gerçek bir robot kusurudur ya da adı konmuş, bilinen bir durumdur.”
Yüz, robotu terk etmez.
- 01
Onayla
Personel tanıma yalnızca onay veren çalışanlar için açıktır.
- 02
Robotun içinde
Tanıma robotun GPU'sunda çalışır; tanıma için hiçbir yüz görüntüsü robottan çıkmaz.
- 03
Doğrulanmış
GPU yolu LFW kıyaslamasında (13.233 fotoğraf) CPU yoluyla karşılaştırıldı: 0 farklı karar.
- 04
KVKK gözetilerek
Tasarım, kişisel verilerin korunması gözetilerek yapılır.
Mimariyi birlikte inceleyelim.
Teknik ekibinizle bir görüşme planlayalım; katmanları, bulutu ve test sürecini açalım.